


Почему симметричные контроллеры Active-Active — лучший выбор для современных СХД?
Система хранения данных (СХД) — критически важный компонент цифровой инфраструктуры. Её отказоустойчивость и скорость напрямую влияют на стабильность бизнес-процессов, уровень сервиса и внедрение инноваций. Разберём, почему симметричные контроллеры Active-Active стали эталоном для современных ИТ-решений.
1. Основные задачи контроллера СХД
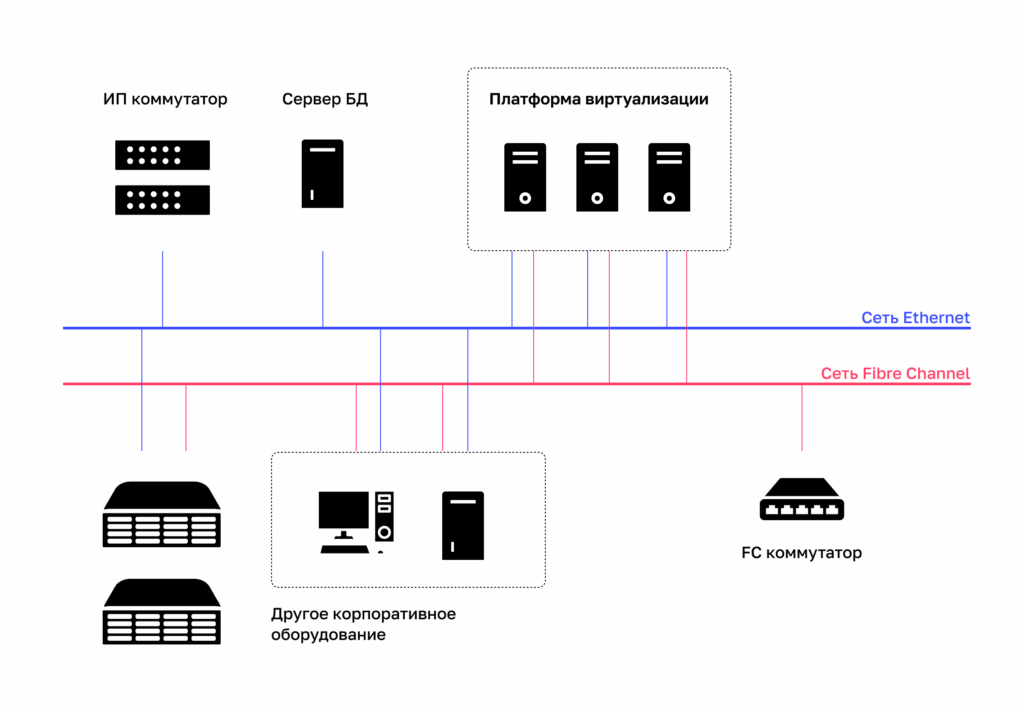
Перед анализом режимов работы определим базовые функции контроллера:
— Чтение/запись данных на носители (HDD, SSD, NVMe).
— Обработка информации: документы, метаданные, видеофайлы.
— Поддержка сервисов баз данных, резервное копирование по запросу.
— Обмен данными с хост-серверами.
2. Active-Passive
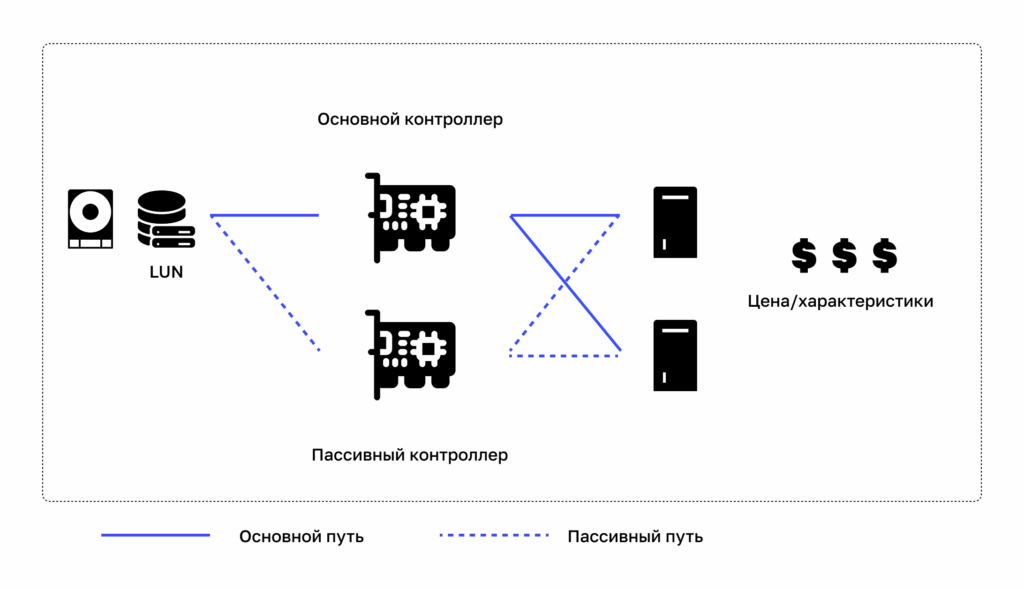
В этой модели один контроллер активен и выполняет все задачи, второй — резервный, активирующийся только при сбое основного. Главный минус — неэффективное использование ресурсов: резервный узел простаивает до аварии.
3. Асимметричный доступ к LUN (ALUA)
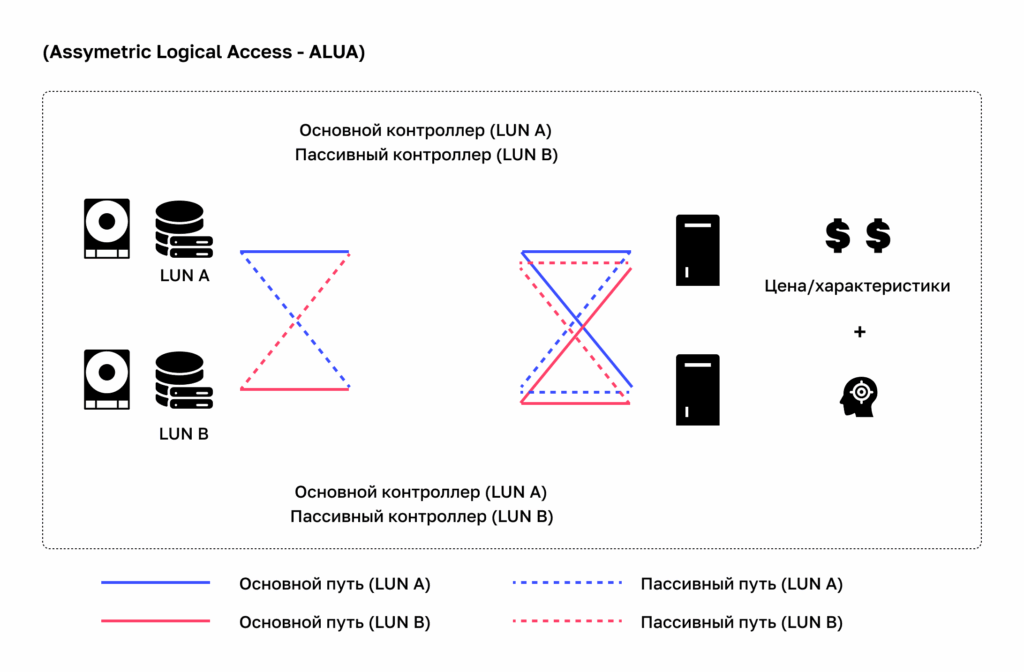
При использовании протоколов SCSI (iSCSI/FC) один путь к LUN становится приоритетным, другой — резервным. Обращение через второстепенный канал снижает производительность.
При отказе основного маршрута система переключается на резервный. После восстановления работа возвращается к оптимизированным путям.
Распределение нагрузки зависит от размещения LUN, состояния путей и политики multipath на хосте. ALUA сообщает хосту, какие пути оптимизированы для доступа к конкретному LUN.
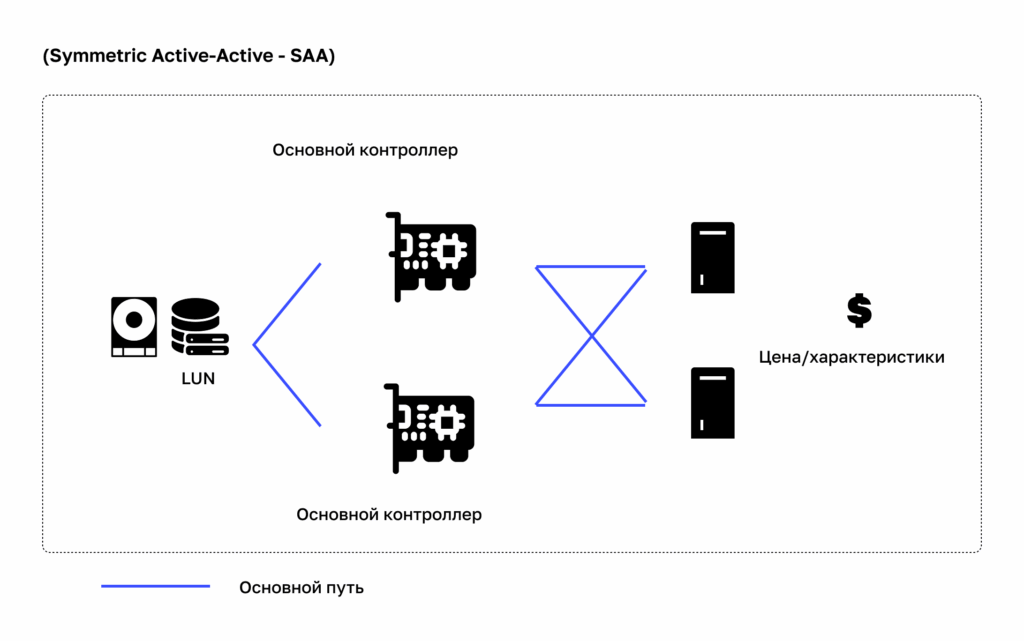
4. Симметричный режим Active-Active (SAA)
Наиболее прогрессивная архитектура, где несколько серверов получают доступ к одному LUN через оба контроллера.
Преимущества SAA:
— Автоматическая балансировка нагрузки.
— Равномерное распределение данных между узлами.
— Устранение «горячих точек» через алгоритмы оптимизации.
— Использование общего кэша и пулов хранения.
В отличие от ALUA, SAA обеспечивает синхронную работу контроллеров, исключая дисбаланс и повышая производительность.
5. Результаты тестов
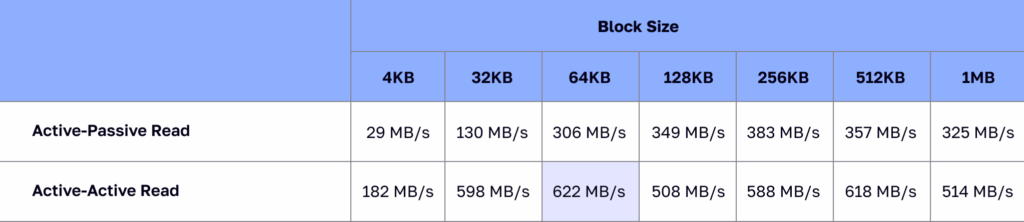
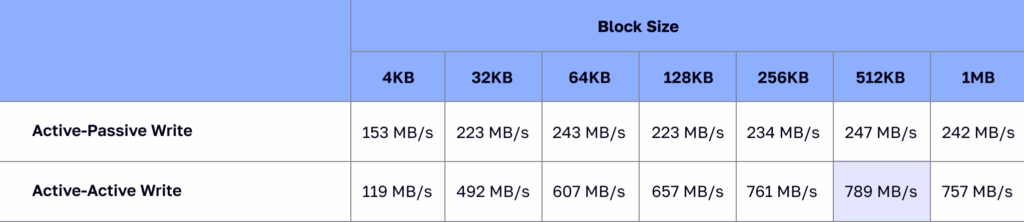
В приведённых испытаниях с Iometer каждый рабочий процесс обращался к отдельному тому; использовались четыре цели и четыре логических тома на цель. В этой конфигурации при чтении мелких блоков отмечен рост производительности в 5–6 раз относительно Active-Passive. Эти значения относятся к конкретному стенду и нагрузке: они не являются универсальной гарантией прироста для любой СХД.
Active-Active в СХД ATLAS и дальнейшее чтение
Возможности контроллеров описаны в характеристиках ATLAS.SM. Принципы выбора путей разобраны в статье об ALUA. Пример использования оптимизированных и неоптимизированных путей приведён в официальной документации NetApp по управлению путями; настройки конкретной СХД нужно проверять по руководству её производителя.


